近日,上海科技大学信息科学与技术学院李权课题组(交互智能与可视分析实验室 ViSeer LAB:https://viseerlab.cn/)在以人为本的智能增强方向取得系列研究进展。课题组的三项研究成果分别被人机交互领域知名会议ACM UIST 2026、普适计算领域重要会议 UbiComp 2026,以及可视化领域知名会议IEEE VIS 2026录用。这三项工作跨越了身体技能习得、城市感知重定向与历史人文数据分析,回应了一个核心命题:智能系统不应仅仅追求算法效率,而应嵌入人的身体经验与判断过程,让技术真正服务于人的能力成长与决策。
一、Kinesthetic-CPR:让反馈“长”在动作上,让技能“留”在身体里
心肺复苏(CPR)培训的核心痛点,不仅在于学习者难以记住“按压深度5—6厘米、频率100—120次/分”的临床指标,更在于很难将这些外部数值转化为手部真实的力度与节奏感。传统的基于屏幕或外设的反馈系统,往往要求学习者在按压时不断分心查看指标,导致动作与感知的割裂。更关键的是,一旦撤走外部辅助,缺乏肌肉记忆的学习者极易出现动作变形。
为了应对这一挑战,课题组设计并实现了Kinesthetic-CPR混合现实(MR)训练系统,旨在建立一个从“外部支架”到“技能内化”(Scaffolding to Internalization)的完整闭环。其技术创新主要体现在三个维度的深度耦合:
·主动动觉引导与本体感觉构建:团队研发了定制化的气动式训练假人。区别于传统的视觉符号提示,该系统在底层通过调节内部机械阻力来直接干预用户的动作。当按压偏浅时,系统降低阻力使学习者“摸到”正确深度;当频率偏离时,则输出与按压相位同步的物理脉冲,通过直接的体感反馈帮助学习者建立稳定的本体感觉参照。
·原位空间对齐的MR可视化:系统采用MR技术,将动态的环形波形直接叠加在假人胸部的实际按压区域。颜色映射按压深度,波形密度映射按压频率,将抽象的数据转化为“前注意可读”(Pre-attentive)的视觉线索,使信息呈现与用户的物理动作空间高度重合,从而大幅降低认知负荷。
·阶段自适应辅助撤除机制:针对外部辅助易导致依赖性的问题,系统引入了动态调度策略。训练过程被划分为“全量辅助—衰减反馈—最小辅助”三个阶段,随着训练推进,视觉提示和机械干预逐步减少,强制学习者将对外部设备的依赖转移到自身的动作控制上。
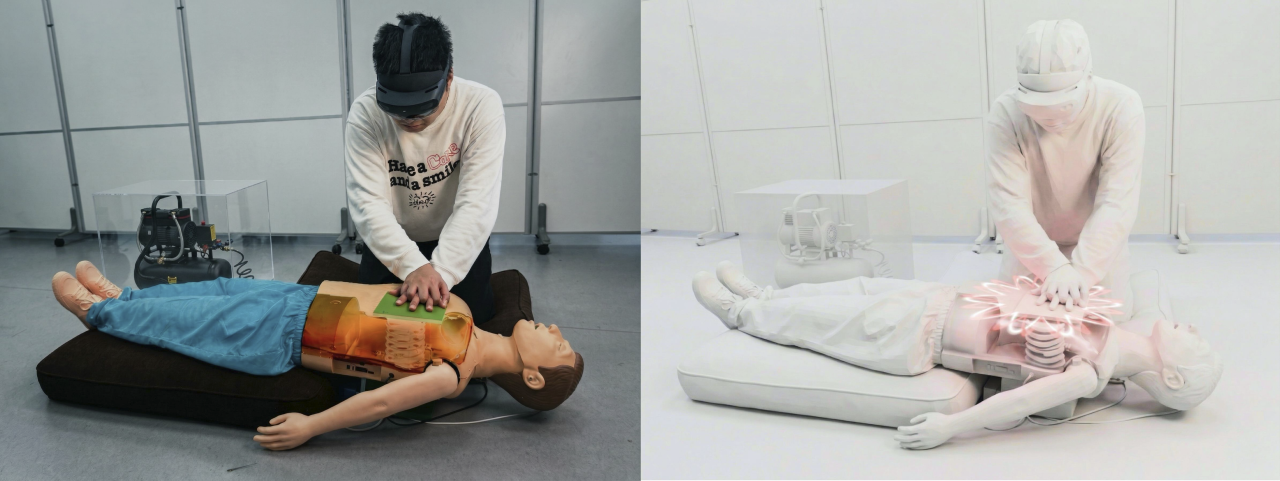
图1. Kinesthetic-CPR:一个用于CPR训练的阶段自适应多模态MR系统,提供主动物理引导与空间对齐的视觉反馈。该系统通过两个同步通道协同运作。(左)动觉通道:定制的气动假人通过调节机械阻力,提供基于真实物理感受的引导。空气压缩机(在用户实验期间被隐藏,以消除噪音干扰)动态调整内部气缸的压力。(右)视觉通道:MR头显将原位视觉反馈环直接渲染在按压区域,使数字引导与用户的物理动作空间相重合。
在针对60名参与者的对照实验中,该系统展现了其设计的独特价值:采用阶段自适应撤除的组别,在训练结束时的即时表现略低于持续使用全量辅助的组别,但在30天后的延迟测试中,其动作的准确率与稳定性实现了显著反超。这一结果表明,对于复杂的运动技能训练,技术干预不仅要考虑“如何提供辅助”,更需设计好“如何科学地退出”。
该成果以“From Scaffolding to Internalization: Enhancing CPR Training with In-Situ Visualization and Kinesthetic Feedback”为题发表于ACM UIST 2026。信息学院2025级硕士研究生董佳和及2024级硕士研究生张书豪为论文共同第一作者,李权教授为论文通讯作者。
二、Becoming Ivy:以非人类视角重塑城市感知,探索可持续交互
后工业时代的标准化建筑表面(如玻璃、金属与抛光混凝土)塑造了视觉主导的城市秩序,逐渐剥离了人们对生态环境的具身体验。课题组开发的Becoming Ivy可穿戴系统,提出了一种“超越人类中心主义”(More-than-Human)的交互范式:借用常春藤“附着导向”(Attachment-oriented)的生长逻辑,通过智能可穿戴转译为可解释的视触体验,以此作为重定向城市注意力的“感知探针”。
在系统架构上,该项目实现了一套从环境感知到身体反馈的完整闭环:
·多模态感知与接触阻抗检测:系统集成了环境传感器与指尖传感电路。环境端实时捕捉温湿度、光照与空气质量;交互端则通过惯性传感检测用户的接触瞬间,通过阻抗传感分析界面的材质与湿度(如金属、湿木材、干混凝土)。
·仿生状态映射与实时反馈:基于上述数据,系统推演出常春藤的三种典型生长状态,并通过前臂的振动与光效同步输出:探索态(柔和呼吸光与慢速行波振动)、附着态(接触潮湿或多孔表面时的脉冲与末端强振动)以及休眠态(恶劣环境下的光衰减与低频弱振动)。
·原位具身交互与形态设计:区别于事后的数据可视化,该系统强调“接触即反馈”的实时具身体验。硬件被封装于由真实植物茎干倒模定制的硅胶基底中,在确保佩戴舒适度与振动反馈体验的同时,实现了自然仿生的外观形态。
在跨越自然花园、高架桥墩与建筑工地的自主民族志(Autoethnographic)城市漂移(Urban Drifting)实验中,该系统成功揭示了不同环境梯度下隐藏的城市物质性与生态线索。这种将非人类的感知逻辑赋予具身体验的设计,引导人们在城市漫步中重新发现那些被视觉忽略的微观生态。
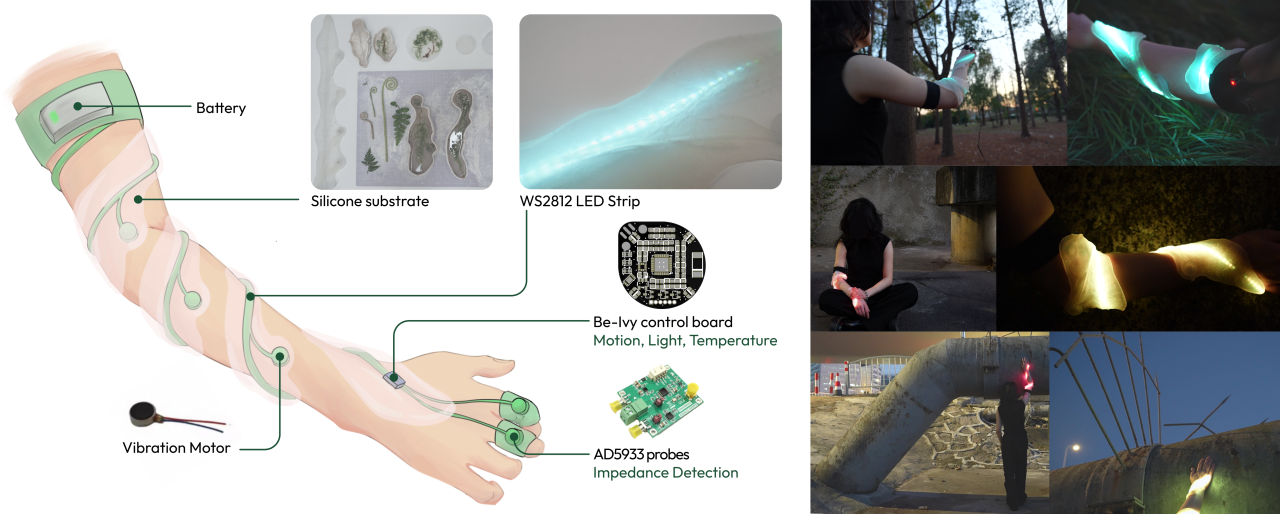
图2. Becoming Ivy 系统映射图:一款贴合手臂的可穿戴设备,在城市漂移过程中,将常春藤附着生长的感知逻辑转化为可解释的具身反馈。
凭借这一创新的设计理念,该成果在UbiComp/ISWC 2026的Design Exhibition中荣获最佳可持续设计奖(Best in Sustainability)。奖项不仅认可了团队对可穿戴材料与制造过程的环保反思,更肯定了项目在“超越人类中心主义”交互设计上的突破:通过植物同理心启发的智能可穿戴技术,深化公众的生态感知以促进人与城市的自然共生。
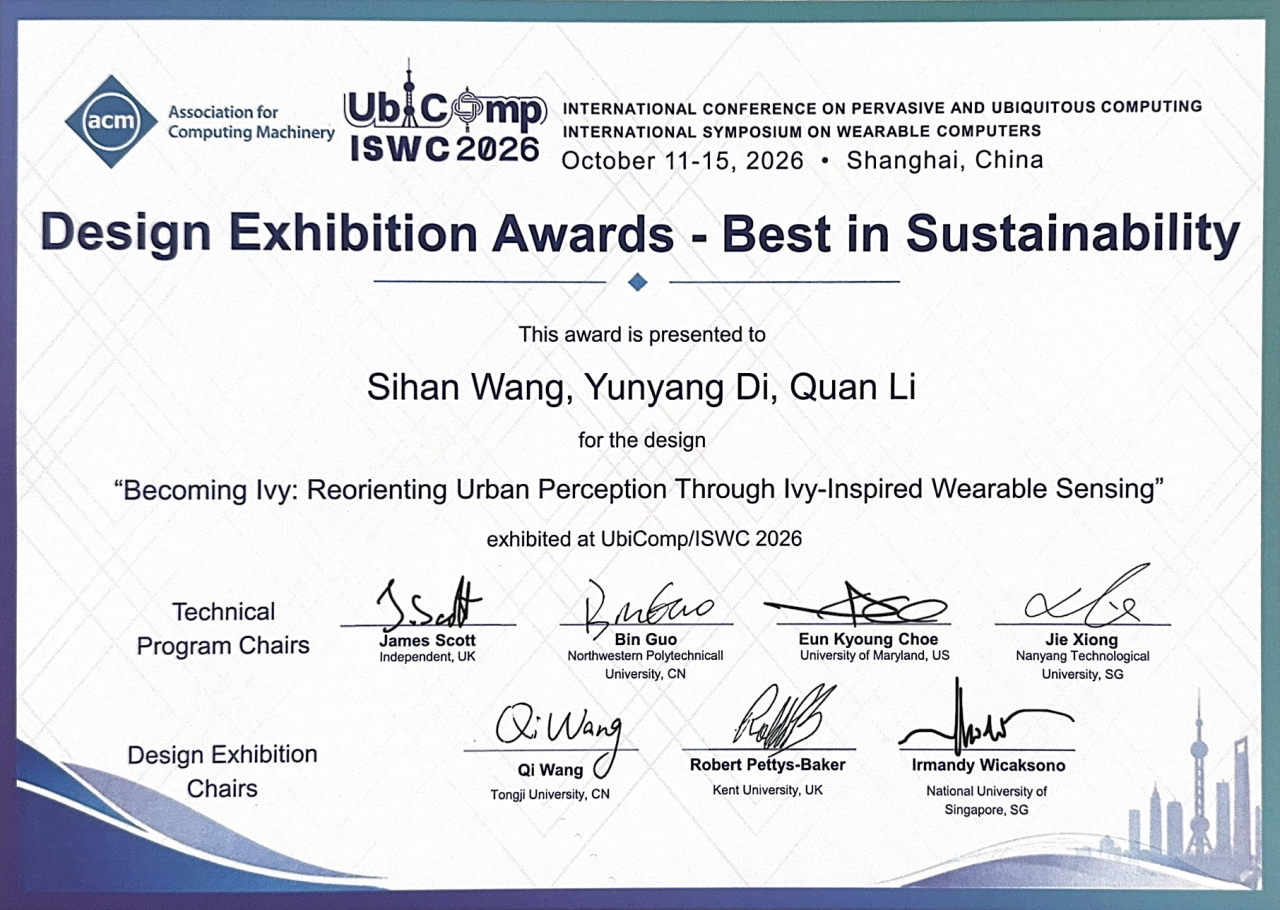
图3. 该成果在UbiComp/ISWC 2026的Design Exhibition中荣获最佳可持续设计奖(Best in Sustainability)
该成果以“Becoming Ivy: Reorienting Urban Perception Through Ivy-Inspired Wearable Sensing”为题发表于ACM UbiComp Companion 2026。创意与艺术学院2023级本科生王思涵为论文第一作者,信息学院2024级硕士研究生笛韵扬及李权教授为共同通讯作者。
三、GeneaLink:为史学家打造“可审计”的AI多智能体
传统族谱的父系记录惯例系统性地遮蔽了女性通过婚姻形成的跨宗族联结,导致古代亲属网络在结构上碎裂为孤立的家族树。现有的图神经网络(GNN)链接预测方法虽能生成候选关系,但缺乏可解释性;而单纯依赖大语言模型(LLM)多智能体协商,则难以在单轮推理中处理大规模历史约束,且模型生成的解释常面临“事后合理化”的幻觉风险。历史学家难以直接信任或审查这些黑盒预测。
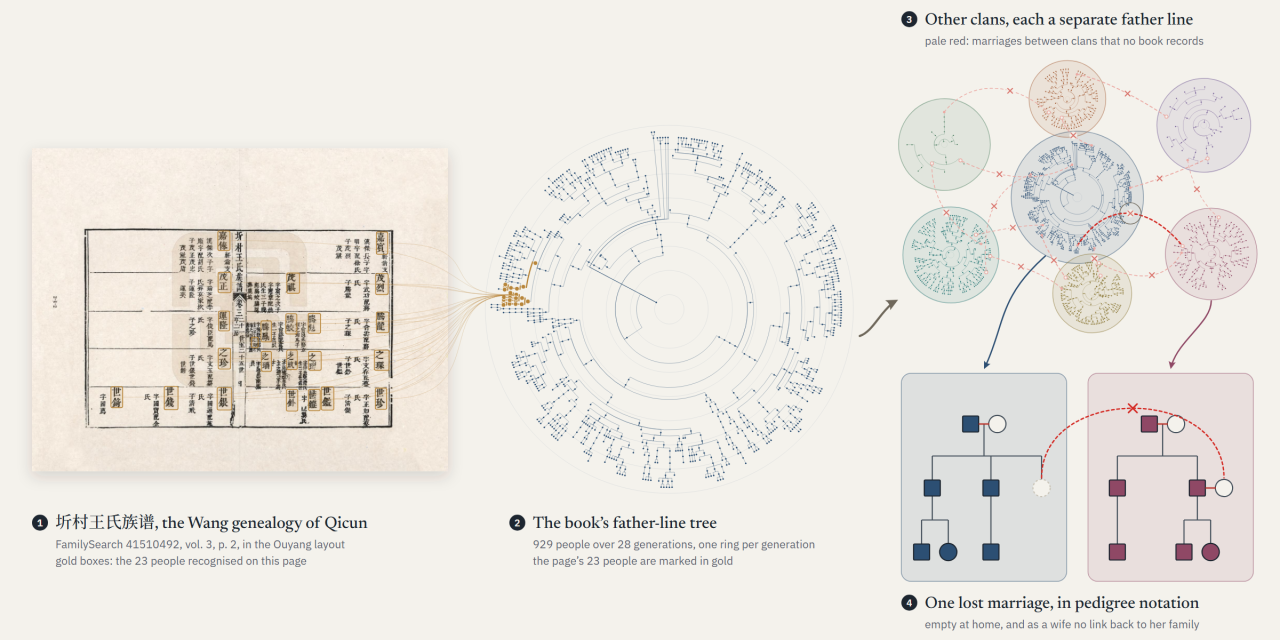
图4:以圻村王氏族谱为例:族谱只沿男性世系记录,页面可抽取为父系树。女儿出嫁即从本族记录中消失,妻子入谱只留姓氏,不再与本家相连。家族间的婚姻纽带因此被抹去,亲属网络碎裂为彼此孤立的父系树。
为解决这一痛点,课题组构建了GeneaLink交互式可视分析系统。其核心技术创新不在于用更复杂的模型替代专家,而在于将异构图Transformer(HGT)的链接预测、SEAL微观模体(Motif)提取的结构证据,与大语言模型驱动的多轮多智能体协商(Multi-Agent Negotiation)深度耦合,实现了一个模型推理与专家判断相互校准的人在回路(Human-in-the-loop)闭环。具体技术特性如下:
·全链路溯源与审计:系统将HGT的高维特征输出与SEAL提取的局部拓扑微模体转化为智能体可引用的具体论据。每条被接受的婚姻边均被赋予详尽的来源标签(HGT驱动、MAS驱动或共识),并完整保留六轮协商轨迹,支持专家逐轮回溯,确保推理过程的透明。
·提示级知识注入:在协商过程中,专家可通过控制台利用特定动作指令(如boost, penalize)向目标智能体注入领域先验知识。该机制仅作用于Prompt层面,不篡改底层的对称惩罚评分函数,从而在“人类历史判断”与“模型输出”之间维持了严格的边界隔离。
·状态回滚与跨队列先验迁移:系统支持已接受边的无状态一键回滚,且不破坏下游协商状态。更关键的是,专家在校准阶段调定的规则权重与模体偏好,会被锚定在由MDS降维映射的固定嵌入空间局部区域内。在面向无标注的新队列时,系统可自动激活这些先验参数并注入智能体的首轮Prompt中,实现专家经验在时间与结构维度上的高效复用。
在清代辽宁家谱数据(CMGPD-LN)的专家引导系统走查中,历史学家成功利用GeneaLink从1882年的校准队列中提取了“旗籍内婚与父系深度主导”的局部规范,并将其迁移至1885年的新队列,使多智能体协商的收敛速度显著提升。该研究为链接预测类任务提供了一个可推广的可视分析范式:AI系统不应是替代人类专家的黑盒,而应是一个推理过程可被人类审查、干预与持续演进的人机协同框架。
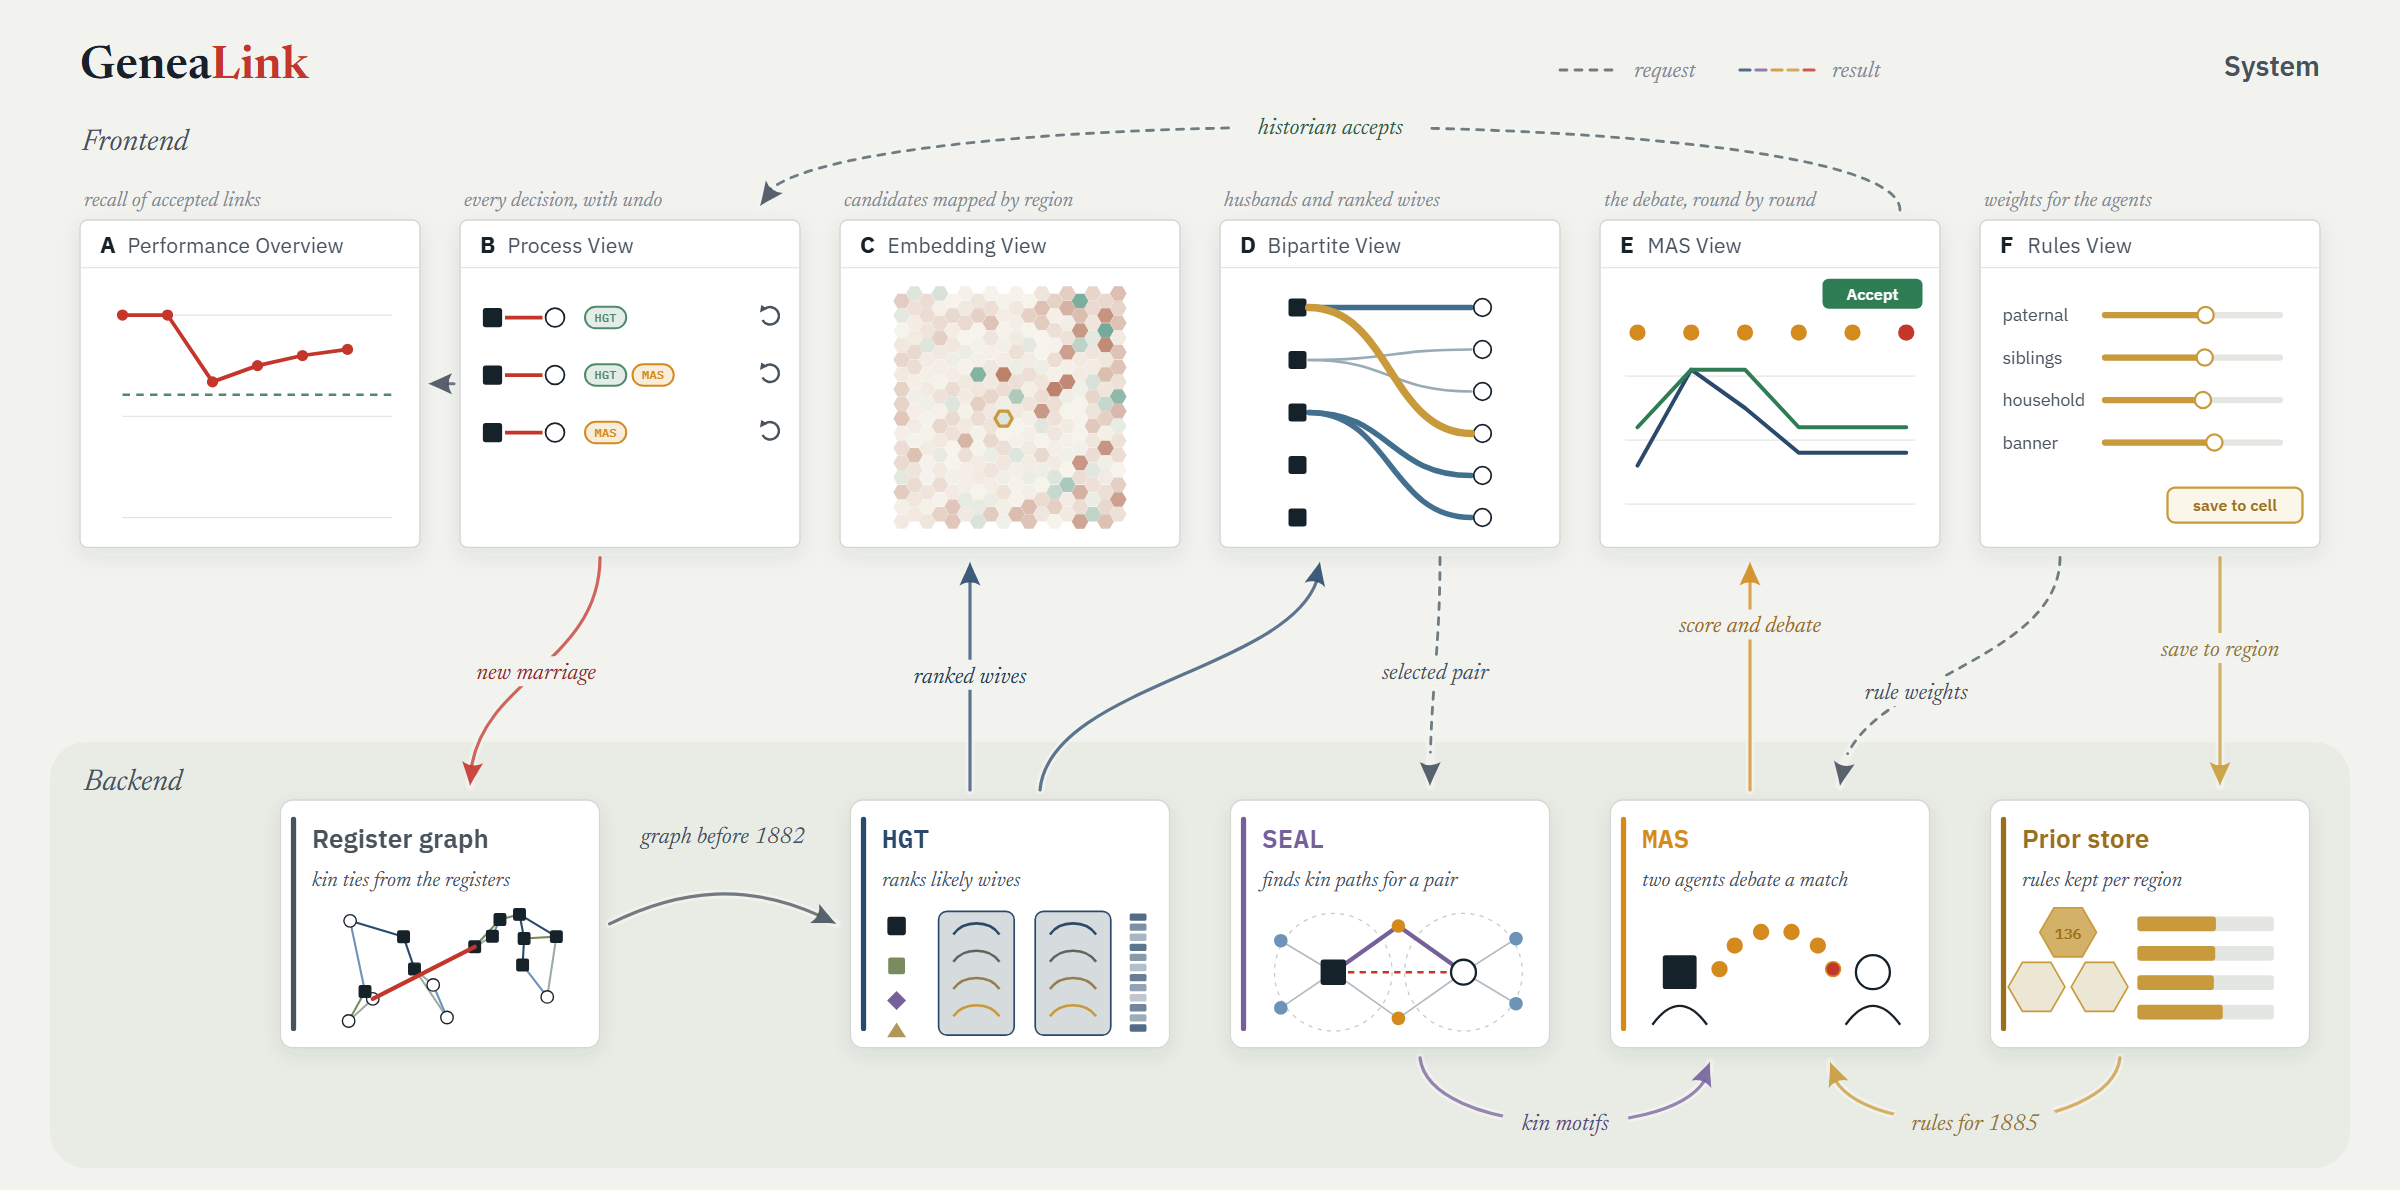
图5: GeneaLink系统以户籍亲属图为输入:HGT为每位丈夫排序候选妻子;史学家在视图中选定一对后,SEAL提取二人间的亲属路径,多智能体辩论六轮后打分。被接受的婚姻写回图中,有效规则按地区保存,供下一批次复用。
该成果由李权课题组与张海鹏课题组共同完成,以“GeneaLink: Reconstructing Marriages in Genealogies with Visual Analytics Coupling GNN Link Prediction and Multi-Agent Negotiation”为题发表于IEEE VIS 2026。信息学院2026级硕士研究生步卓阳为论文第一作者,张海鹏教授和李权教授为论文共同通讯作者。
 沪公网安备 31011502006855号